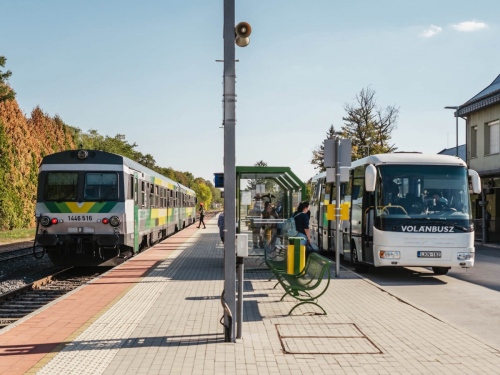
Az 3,8 milliárd forint európai uniós támogatással megvalósuló beruházásban a kőszegi vasútállomás...





Az építőipari gépek és daruk története
Dr. Csorba Kázmér cikke bemutatja, hogyan fejlődtek az építőipari gépek és emelőberendezések a mechanikus vezérlésektől a modern, intelligens elektrohidraulikus rendszerekig, amelyek ma már az automatizálás és az energiahatékonyság alapját jelentik.
2026. július 01.
Az építőipari gépek és emelőberendezések fejlődésének története jól szemlélteti az ipari technológia általános fejlődési irányait. A 20. század elején még szinte kizárólag mechanikus áttételek, rudazatok, csigák és kötélrendszerek segítségével mozgatták a gépek munkaszerveit. Napjainkra viszont a legkorszerűbb kotrógépek, mobil daruk vagy toronydaruk már összetett elektrohidraulikus rendszerekkel működnek, amelyekben elektronikus vezérlőegységek, szenzorhálózatok, CAN-busz kommunikáció és fejlett szoftverek optimalizálják a teljesítményt. Ez az átalakulás nem egyetlen technológiai ugrás eredménye volt, hanem több évtizedes fejlődési folyamaté, amely során a mechanikus, majd a hidraulikus rendszerek fokozatosan egyesültek az elektronika és az informatika vívmányaival.
A mechanikus korszak
A korai földmunkagépek és daruk működését emberi vagy gőzgépes erőforrások biztosították. A gépkezelő különféle rudazatokkal, bowdenekkel, emeltyűkkel és mechanikus áttételekkel irányította a munkaszerveket. A 19. század végének és a 20. század elejének gőzdaruinál, valamint az első lánctalpas kotrógépeknél a mozgásokat acélkötelek közvetítették: a gépész által kezelt dobok fel- vagy lecsévélték a köteleket, amelyek mozgatni tudták a gémet, a markolót vagy a kanalat.
E rendszerek korlátai jól ismertek: a vezérlés pontatlansága, a nagy kezelői terhelés, a jelentős mechanikai kopás, a nehézkes automatizálhatóság és az alacsony energiahatékonyság egyaránt hátráltatta a fejlődést. Az 1920-as és 1930-as években a nagy gyártók – köztük a Caterpillar, a Bucyrus-Erie, a Marion és a P&H – már folyamatosan keresték a mechanikus rendszerek kiváltásának lehetőségeit.

A mechanikus földmunkagépek korszakában a kanál mozgatását acélkötelek, csörlők és mechanikus áttételek végezték
A hidraulika térhódítása
A fordulatot a hidraulikus energiaátvitel ipari elterjedése hozta. A Pascal-törvényen alapuló hidraulika lehetővé tette, hogy viszonylag kis vezérlőerőkkel jelentős munkavégző erőket hozzanak létre. Az 1940-es és 1950-es években jelentek meg az első teljesen hidraulikus kotrógépek – a francia Poclain és az olasz Bruneri kiemelkedő szerepet játszott ezek fejlesztésében; a szakirodalom a Poclain TY45 típust tartja az egyik első igazán sikeres teljesen hidraulikus kotrógépnek.
A hidraulikus rendszer alapvető elemei – a szivattyú, a vezérlőtömb, a munkahengerek, a hidromotorok, valamint a tartály és a szűrőrendszer – együttesen olyan megoldást kínáltak, amelyet a mechanikus kötélrendszer nem tudott megközelíteni. A hidraulika nagy erősűrűsége, finom mozgásszabályozása, kompakt kialakítása és fokozatmentes vezérlése révén az 1960-as évekre a hidraulikus kotrógépek kiszorították a hagyományos köteles földmunkagépek jelentős részét.

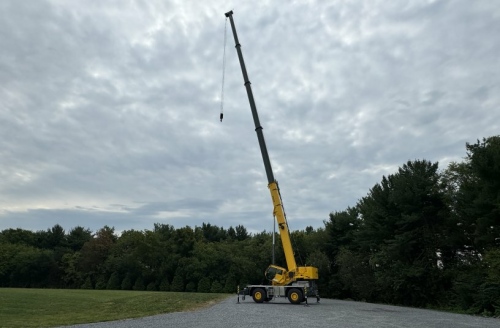
Az első hidraulikus mobil daru megjelenése 1946-ban forradalmasította az emeléstechnikát. A teleszkópos gém és a kitalpalók mozgatását hidraulikus munkahengerek végzik.
Az elektrohidraulika megjelenése
A klasszikus hidraulikus gépekben a kezelő közvetlenül működtette a vezérlőszelepeket: a joystick vagy kar mechanikus rudazaton keresztül mozgatta a szeleptolattyút. Ez a megoldás azonban egyre kevésbé bizonyult elegendőnek – különösen nagy méretű mobil daruknál és toronydaruknál, ahol a vezérlőkarok mozgatásához számottevő erő kellett, hosszú mechanikus rudazatokra volt szükség. A gép méretének növekedésével romlott a pontosság, és nehéz volt biztonsági rendszereket integrálni.
Az elektrohidraulikus vezérlés alapelve egyszerű: a kezelő már nem közvetlenül a hidraulikaszelepet mozgatja, hanem elektromos jelet küld egy elektrohidraulikus működtetőnek. A technológia első ipari alkalmazásai az 1960-as évek végén és az 1970-es évek elején jelentek meg, a megbízható szolenoidok és arányos szelepek megjelenésének köszönhetően. A joystick elmozdulását potenciométer vagy Hall-effektusos érzékelő alakítja elektromos jellé, az ECU feldolgozza a jelet, majd a hidraulika végzi el a tényleges munkát.
Kulcselemnek az arányos szelepek bizonyultak. A hagyományos szelepekkel ellentétben – amelyek alapvetően nyitott vagy zárt állapotban működtek – ezek a vezérlőárammal arányosan változtatják az átáramló olaj mennyiségét, ami simább mozgásokat, nagyobb pontosságot, jobb energiafelhasználást és csökkentett lengéseket eredményez daruknál. A Bosch Rexroth, a Moog, az Eaton Vickers és a Parker Hannifin az 1970-es és 1980-as években úttörő szerepet játszott e technológia fejlesztésében.
A mikroprocesszorok megjelenésétől a modern rendszerekig
Az 1980-as évektől a mikroprocesszorok megjelenése új korszakot nyitott: a vezérlőegységek már nem egyszerű elektromos jeleket továbbítottak, hanem valós időben végeztek számításokat. A rendszer folyamatosan figyeli a hidraulikus nyomásokat, a gém helyzetét, a hengerek löketét, a terhelést és a motor fordulatszámát, ezáltal a gép működése optimalizálhatóvá válik. A Caterpillar Electronic Hydraulic System, a Komatsu Electronic Control System és a Hitachi HIOS vezérlési architektúrái meghatározó mérföldköveknek számítottak.
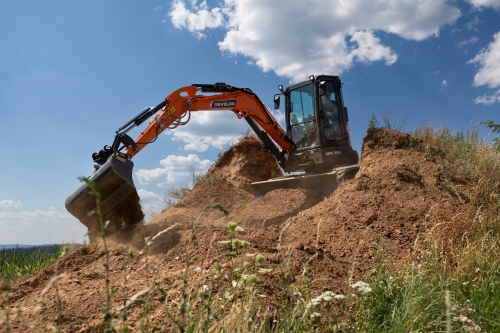
Napjaink hidraulikus kotrógépeiben a kezelő gyakorlatilag csak elektronikus parancsokat ad: elektrohidraulikus pilotrendszer, terhelésérzékelő hidraulika, elektronikus szivattyúszabályozás és automatikus teljesítménymenedzsment dolgozik a háttérben. A Volvo EC sorozat, a Caterpillar Next Generation Excavator és a Komatsu PC széria fejlett rendszerei már képesek automatikusan szabályozni a szivattyú teljesítményét az aktuális terhelés függvényében – ez akár 15–25%-os üzemanyag-megtakarítást is eredményezhet.

A modern elektrohidraulikus darukban a kezelő parancsai elektronikusan jutnak el az arányos hidraulikaszelepekhez, miközben a fedélzeti számítógép folyamatosan felügyeli a biztonságos üzemet
Energiahatékonyság és szoftverintelligencia
A fejlődés ma már nemcsak a vezérlési pontosságról, hanem az energiahatékonyságról is szól. A SENNEBOGEN által kidolgozott Green Hybrid energiavisszanyerő rendszer szemléletes példa erre: a hagyományos hidraulikus gépekben a gém süllyesztésekor felszabaduló potenciális energia jellemzően hővé alakul és elvész, a SENNEBOGEN mérnökei azonban hidraulikus munkahenger és nitrogénakkumulátor segítségével tárolják ezt az energiát, majd a következő emelési ciklus során visszatáplálják a rendszerbe – akár 30–55%-os megtakarítást is elérve egyes anyagmozgató gépkategóriákban.
A kínai SANY az utóbbi másfél évtizedben szintén jelentős szereplővé vált e területen. A vállalat DOMCS (Dynamic Optimized Matching Control System) rendszere folyamatosan figyeli a szivattyúterhelést, a joystickparancsokat, a szeleppozíciókat és a motorüzemi adatokat, majd valós időben optimalizálja az olajáramot és a hidraulikus teljesítményt. A szivattyúk csak akkora teljesítményt szolgáltatnak, amennyire az adott munkafolyamathoz ténylegesen szükség van – ez a szoftveresen vezérelt hidraulikus rendszerek korszakának egyik legtipikusabb megoldása.
CAN-busz, szoftver és automatizálás
Az 1990-es évektől a CAN-busz kommunikáció vált ipari szabvánnyá: ahelyett, hogy minden érzékelő külön vezetéken kapcsolódna a vezérlőhöz, az összes adat digitális hálózaton továbbítható. Ennek eredménye kevesebb kábelezés, nagyobb megbízhatóság, egyszerűbb diagnosztika és a távoli szoftverfrissítés lehetősége. A mai építőipari gépek gyakorlatilag elosztott vezérlőrendszerként működnek, több egymással kommunikáló elektronikus vezérlőegységből állva.
Napjainkban az elektrohidraulikus rendszer értékének jelentős része már a szoftverben rejlik. A vezérlőalgoritmusok csillapítják a lengéseket, optimalizálják a szivattyúterhelést, csökkentik a nyomáslökéseket, és segítik a kezelőt a precíz munkavégzésben. A Liebherr Litronic, a Caterpillar Cat Grade, valamint a Komatsu Intelligent Machine Control rendszerei már félig automatizált földmunkát tesznek lehetővé. Az autonóm munkagépek alapja szintén az elektrohidraulikus vezérlés: mivel a szelepek elektronikusan vezérelhetők, a kezelői parancsok helyére számítógépes algoritmusok léphetnek. A mai félautomata rendszerek képesek automatikus mélységtartásra, szintezésre, gémpozíció-szabályozásra és ütközéselkerülésre – a gépkezelő egyre inkább felügyelő szerepet tölt be.
Mi várható a következő 5–15 évben?
A következő öt évben várhatóan tovább gyorsul a digitalizáció: teljesen elektromos vezérlőszelepek és digitális hidraulika terjednek el, mesterséges intelligenciával támogatott mozgásoptimalizálás, fejlettebb távdiagnosztika és prediktív karbantartás válik megszokottá. Hosszabb távon – a következő másfél évtizedben – egyre több gyártó dolgozik by-wire rendszereken, ahol a kezelő és a hidraulika között már semmilyen mechanikus kapcsolat nem marad. A teljesen autonóm földmunkagépek, az önoptimalizáló hidraulikus rendszerek, a digitálisiker-alapú üzemeltetés és a nagysebességű felhőkapcsolat mind ezen az úton haladnak. Nem kizárt, hogy bizonyos alkalmazásokban a hagyományos hidraulikát részben elektromechanikus aktuátorok váltják fel, azonban a rendkívül nagy erősűrűség miatt a hidraulika még hosszú ideig megőrzi meghatározó szerepét a nehézgépek világában.
Az építőipari gépek és emelődaruk vezérléstechnikai fejlődése a mechanikus rudazatoktól az intelligens elektrohidraulikus rendszerekig vezetett. Míg a 20. század közepének legnagyobb innovációját a hidraulikus energiaátvitel jelentette, addig az elmúlt négy évtizedet egyértelműen az elektronika és a szoftverek térnyerése határozta meg. Az elektrohidraulikus vezérlés ma már nem csupán kényelmi vagy teljesítménynövelő megoldás, hanem a biztonság, az energiahatékonyság és az automatizálás alapfeltétele. A következő évek fejlesztései várhatóan tovább erősítik ezt a tendenciát, és az építőipari munkagépek egyre inkább intelligens, részben autonóm rendszerekké válnak, amelyekben a hidraulika ereje és az elektronika pontossága szoros egységet alkot.
Szerző: dr. Csorba Kázmér
Egyesíti ingatlanfejlesztési erőit a Market Csoport
A Market Csoport a Property Market alatt egyesíti ingatlanfejlesztési és beruházási kompetenciáit a hatékonyság növelése érdekében.
AJÁNLÓ
Új CATL-létesítmény kezdi meg működését Debrecenben
A GreenPower Energy Debrecen Kft. október végétől automatizált ipari csarnokban végzi majd a CATL magyarországi működéséhez kapcsolódó feladatokat.
KSH: harmadik hónapja csökkent az építőipar teljesítménye
Júliusban 12,2 százalékkal esett vissza az építőipari termelés, az új szerződések volumene pedig közel 25 százalékkal maradt el az egy évvel korábbitól.